Teil 3 der Reihe „KI in der Embedded-Entwicklung“. Teil 1: Claude Code trifft AVR-Assembler, Teil 2: Hardware in the Loop
KI hat die Softwareentwicklung längst revolutioniert, auch im Embedded-Bereich: In Teil 1 und 2 ging es um Firmware, erst im Simulator, dann auf echter Hardware. Die Hardware war dabei vorgegeben oder gekauft. Sie ist der unvermeidliche nächste Schritt: Schaltplan, Layout, Gehäuse. Dass das schon geht, hat sich noch kaum herumgesprochen. Dabei haben Anfang November gleich zwei KI-Hersteller darüber berichtet: OpenAI am 3. und Anthropic am 9. November. Der Bericht von Anthropic geht mehr ins Detail, deshalb fasse ich ihn hier kurz zusammen. Diesmal also kein eigenes Projekt, sondern ein Einblick – und eine Frage an euch.
Drei Geräte, je ein Prompt
Zusammen mit Diode Computers, einer Firma, die Leiterplatten entwickelt und fertigt, hat Anthropic sein aktuelles Modell Claude Fable 5.2 drei Geräte entwerfen lassen: ein USB-Speakerphone mit Bluetooth, einen Sprachassistenten-Hub mit Ethernet und ein akkubetriebenes Handheld mit virtuellem Haustier. Vorgegeben war jeweils nur ein kurzer Prompt mit der Geräteart und den wichtigsten Anforderungen, beim Speakerphone etwa USB-C, Mikrofone, Lautsprecher und Bluetooth mit PCB-Antenne.
Daraus machte die KI Spezifikation, Schaltplan, Platzierung und Routing, ein 3D-druckbares Gehäuse, Firmware und Stückliste. Diode hat die Platinen bestückt und in Betrieb genommen. Laut Bericht gingen die Daten ohne die üblichen Korrekturschleifen in die Fertigung, und alle drei Prototypen liefen ohne Änderung an der Schaltung. Eingegriffen hat das Diode-Team kaum; die Anweisungen waren ähnlich knapp wie meine in Teil 2.
Mehr als ein Autorouter
Autorouter gibt es seit Jahrzehnten. Interessant sind die Stellen, an denen das Modell wie ein Entwickler arbeitet:
- Kritisches zuerst. USB und Ethernet werden vor allem anderen geroutet, als differentielle Paare mit Längenausgleich.
- Umplanen statt flicken. Frühere Modelle lieferten laut Diode viele Platinen, die zu 95 % fertig und trotzdem unbrauchbar waren. Das aktuelle tauscht Pinbelegungen, damit sich die Leitungen unter dem Touch-Wheel nicht kreuzen, und reißt ein verfahrenes Layout wieder auf. O-Ton aus dem Protokoll: „I should just rip these traces and start fresh.“
- Eigene Werkzeuge. Geroutet wurde mit KiCad, angebunden über Diodes Software. Als das bei den langen Leitungen eines 100-poligen Steckverbinders zu kleinteilig wurde, schrieb sich das Modell in rund einer halben Stunde einen eigenen Raster-Router.
- Datenblatt, Mechanik, Fertigung. Aus dem Datenblatt des Ladereglers sagt es voraus, dass die Lade-LED ohne Akku flackern wird. Ein 25 mm langer Schallkanal vor dem Mikrofon hätte eine Resonanz bei 3,4 kHz, mitten im Sprachband; also wird das Gehäuse keilförmig und der Kanal 10 mm kurz, was die Resonanz auf 8,9 kHz schiebt. Im DFM-Check korrigiert es sechs zu schmale Lötstoppstege und sortiert eine gemeldete, aber beabsichtigte Masseverbindung als Fehlalarm aus.
Wie so eine Korrektur aussieht, zeigt ein Ausschnitt aus dem Layout des Hubs, rund um eines der MEMS-Mikrofone:
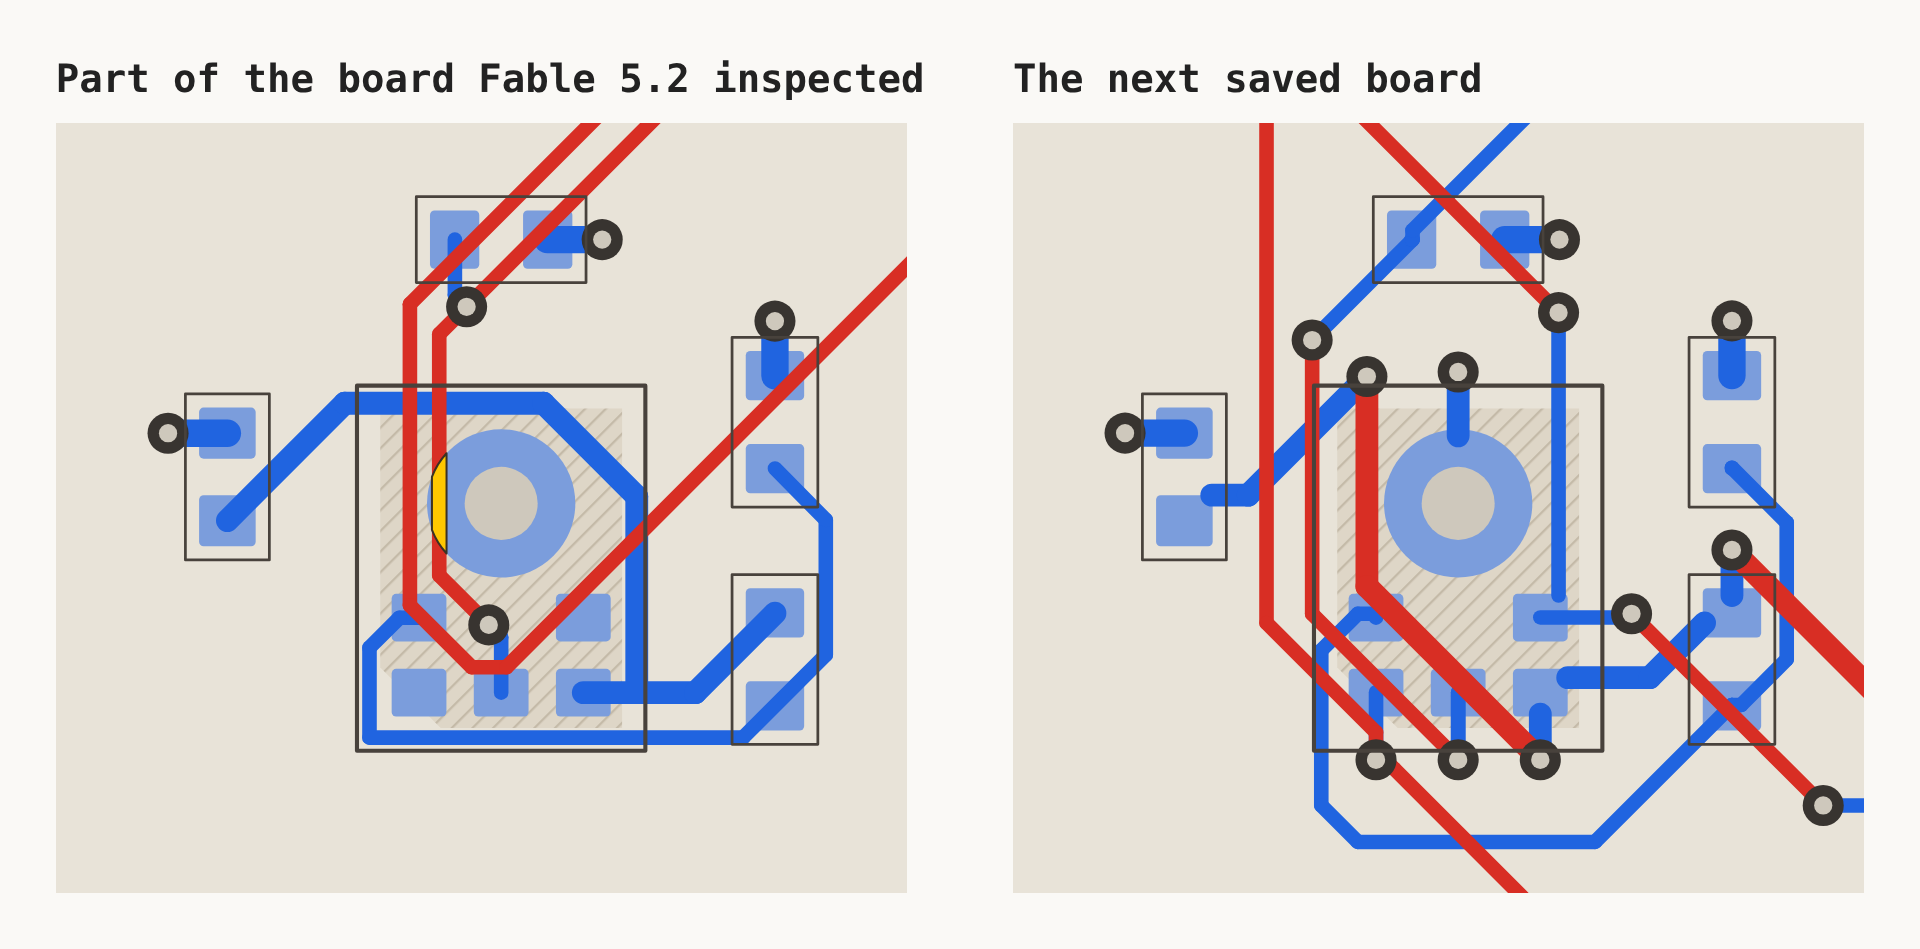
Vorher und nachher am Mikrofon des Hubs. Bild: Anthropic / Diode Computers, aus dem Bericht
Links der Stand, den sich das Modell ansieht: Die Versorgungsleitung des Mikrofons (blau) läuft in einer Schleife um den Massering an der Schallöffnung, eine Leitung auf der Vorderseite (rot) kreuzt den Ring, und zwischen den Pads sitzt ein Via. Formal passen die Abstände. Das Modell verwirft die Stelle trotzdem: Unter einem Bottom-Port-MEMS-Mikrofon sei so eine Anordnung riskant, also wird sie für beide Mikrofone neu geroutet. Rechts die nächste gespeicherte Version, mit neu geführter Versorgung und freiem, an Masse liegendem Ring. Der Einwand ist berechtigt: Der Massering wird bei solchen Mikrofonen mit verlötet und dichtet den Schallkanal durch die Platine ab; ein Via zwischen den Pads oder eine Leitung quer durch diesen Bereich ist dort mindestens unschön. Solche Entscheidungen trifft kein Autorouter.
Bemerkenswert ist das Tempo: Vor gut einem Jahr brachten die damaligen Modelle laut Bericht noch kein Layout zuverlässig zustande. In Diodes internem Layout-Benchmark liegt das aktuelle Modell bei 69 %, eine frühere Version bei 25 %.
Was fehlt
Beides sind Berichte von Herstellern über ihre eigenen Modelle. Anthropic schreibt zusammen mit einem Geschäftspartner, und Designdaten zum Nachprüfen sind dort nicht verlinkt. Die Grenzen nennt der Bericht selbst: Es sind Prototypen, ohne elektrische Validierung, Antennenabgleich, thermische Tests oder Zertifizierung, und nicht für die Serie ausgelegt. Die gezeigten Platinen haben vier Lagen; dichtere und schnellere Designs stehen noch aus. Und die KI hatte keinen Zugriff auf Messgeräte oder Fertigung: Gebaut und gemessen haben Menschen. Das ist dieselbe Grenze, an der Teil 2 endete: Der Agent sieht nur, wofür er Sensoren hat.
Bei OpenAI lief es weniger glatt. Dort haben zwei Mitarbeiter in weniger als einer Woche nebenbei ein Handheld-Gerät samt Gehäuse, Platine und Firmware entwerfen lassen. Bis zur Fertigungsreife brauchte es aber mehrere Prüf- und Überarbeitungsrunden, weil das Modell Fertigungsgrenzen und Toleranzen nicht durchgängig beachtete.
Und bei euch?
Teil 1 endete mit der Hoffnung, dass dank KI mehr Zeit für die Umsetzung von Ideen in Hardware bleibt. Wie es aussieht, ist die Hardware als Nächstes dran.
Mich interessiert, wie weit das außerhalb solcher Vorzeigeprojekte schon ist. Wer von euch hat KI im Entwurf oder in der Fertigung von Hardware eingesetzt? Zum Beispiel KiCad über einen MCP-Server, Schaltplan-Review, Bauteilauswahl nach Datenblatt oder DFM-Checks? Was hat funktioniert, und wo kam nur Unsinn heraus? Gern in die Kommentare.
Zuerst erschienen bei Mikrocontroller.net News
Quelle: Weiterlesen